
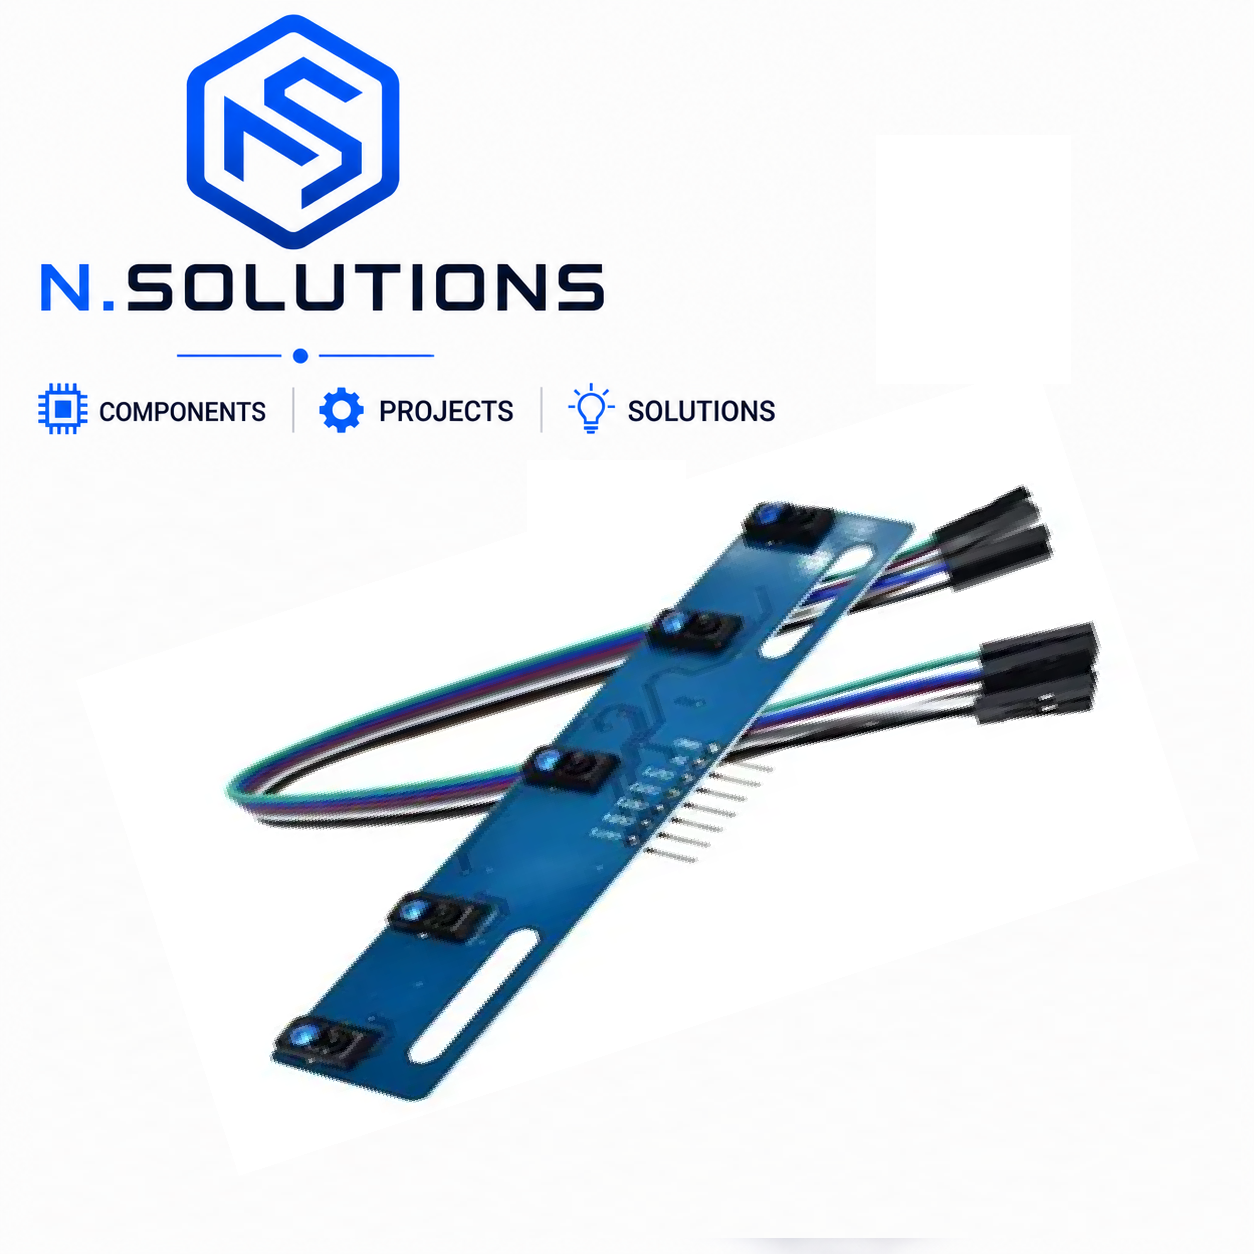
Capteur Suiveur de Ligne TCRT5000 5 Voies Arduino
د.م.100.00 Le prix initial était: د.م.100.00.د.م.80.00Le prix actuel est: د.م.80.00.-20% RÉDUCTION
Module Capteur Suiveur de Ligne TCRT5000 5 Voies — Le cœur de votre robot mobile
Le module suiveur de ligne TCRT5000 à 5 voies disponible sur N.SOLUTIONS est le capteur de référence pour construire un robot suiveur de ligne précis et réactif avec Arduino, ESP32 ou Raspberry Pi. Équipé de 5 capteurs infrarouges TCRT5000 alignés sur une barrette compacte, ce module détecte les contrastes entre une surface claire et une ligne noire (ou inversement), permettant à votre robot de suivre un parcours avec une grande précision.
Idéal pour les étudiants en robotique au Maroc, participants aux compétitions universitaires, écoles d’ingénieurs (ENSIAS, EMI, ENSA, INPT) et makers, ce module est l’un des composants les plus utilisés dans les projets de robotique mobile et les concours de robots suiveurs.
Pourquoi 5 voies plutôt que 1, 2 ou 3 ?
| Configuration | Précision | Virages serrés | Compétition |
|---|---|---|---|
| 1 voie | Très faible | ❌ | ❌ |
| 2 voies | Basique | Difficile | ❌ |
| 3 voies | Correcte | Moyens | Niveau débutant |
| 5 voies (TCRT5000) | ✅ Excellente | ✅ Précis | ✅ Niveau compétition |
Avec 5 capteurs, votre robot peut détecter sa position relative à la ligne avec 5 niveaux de précision, gérer les virages serrés, les intersections, et appliquer un contrôle PID pour un suivi fluide et rapide.
Caractéristiques techniques
- Capteurs utilisés : 5 × TCRT5000 (LED IR + phototransistor en boîtier intégré)
- Tension d’alimentation : 5V DC
- Courant typique : ~50 mA (alimentation des 5 LEDs IR)
- Sortie : 5 sorties digitales indépendantes (OUT1 à OUT5)
- Niveau actif : LOW sur ligne noire / HIGH sur surface claire (configurable)
- Distance de détection : 1 à 25 mm optimale (idéale entre 5 et 15 mm du sol)
- Longueur d’onde IR : 950 nm
- Comparateurs intégrés : Sortie digitale propre (pas besoin d’ADC)
- Réglage de seuil : Potentiomètres ajustables (selon la version)
- LED indicatrices : Une LED par voie pour visualiser l’état en temps réel
- Format : Barrette horizontale compatible châssis robot 2WD/4WD
- Connectique : Header 7 broches (5V, GND, OUT1-OUT5) avec câbles Dupont fournis
- Trous de montage : 3 fentes oblongues pour fixation flexible
Brochage (7 broches)
| Broche | Fonction | Connexion Arduino |
|---|---|---|
| 5V | Alimentation positive | 5V |
| GND | Masse | GND |
| OUT1 | Capteur extrême gauche | D2 |
| OUT2 | Capteur gauche | D3 |
| OUT3 | Capteur central | D4 |
| OUT4 | Capteur droit | D5 |
| OUT5 | Capteur extrême droit | D6 |
Applications principales
🤖 Robotique mobile autonome
- Robots suiveurs de ligne pour compétitions universitaires
- Robots livreurs sur parcours guidé en entrepôt ou usine
- Robots éducatifs pour école primaire et secondaire
🏆 Compétitions et concours
- Concours de robotique organisés par les écoles d’ingénieurs marocaines
- Compétitions inter-universitaires (Robocon, Maker Faire Morocco)
- Projets de fin d’études en robotique et automatique
🎓 Pédagogie et travaux pratiques
- Initiation au contrôle PID (Proportionnel, Intégral, Dérivé)
- Cours d’automatique et systèmes embarqués
- Travaux pratiques en mécatronique
🏭 Automatisation industrielle légère
- AGV (Automated Guided Vehicles) miniatures
- Tris automatisés sur convoyeur avec ligne de marquage
- Démonstrations de logistique 4.0
Lecture des 5 capteurs (logique de suivi)
Avec 5 capteurs, votre algorithme peut interpréter la position du robot par rapport à la ligne :
| OUT1 | OUT2 | OUT3 | OUT4 | OUT5 | Position du robot |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 0 | 0 | ✅ Centré (avancer tout droit) |
| 0 | 1 | 1 | 0 | 0 | Légèrement à droite (corriger gauche) |
| 1 | 1 | 0 | 0 | 0 | Beaucoup à droite (virer fort à gauche) |
| 0 | 0 | 1 | 1 | 0 | Légèrement à gauche (corriger droite) |
| 0 | 0 | 0 | 1 | 1 | Beaucoup à gauche (virer fort à droite) |
(1 = détection ligne noire, 0 = surface claire)
En stock
Avis
Aucun avis pour le moment.