
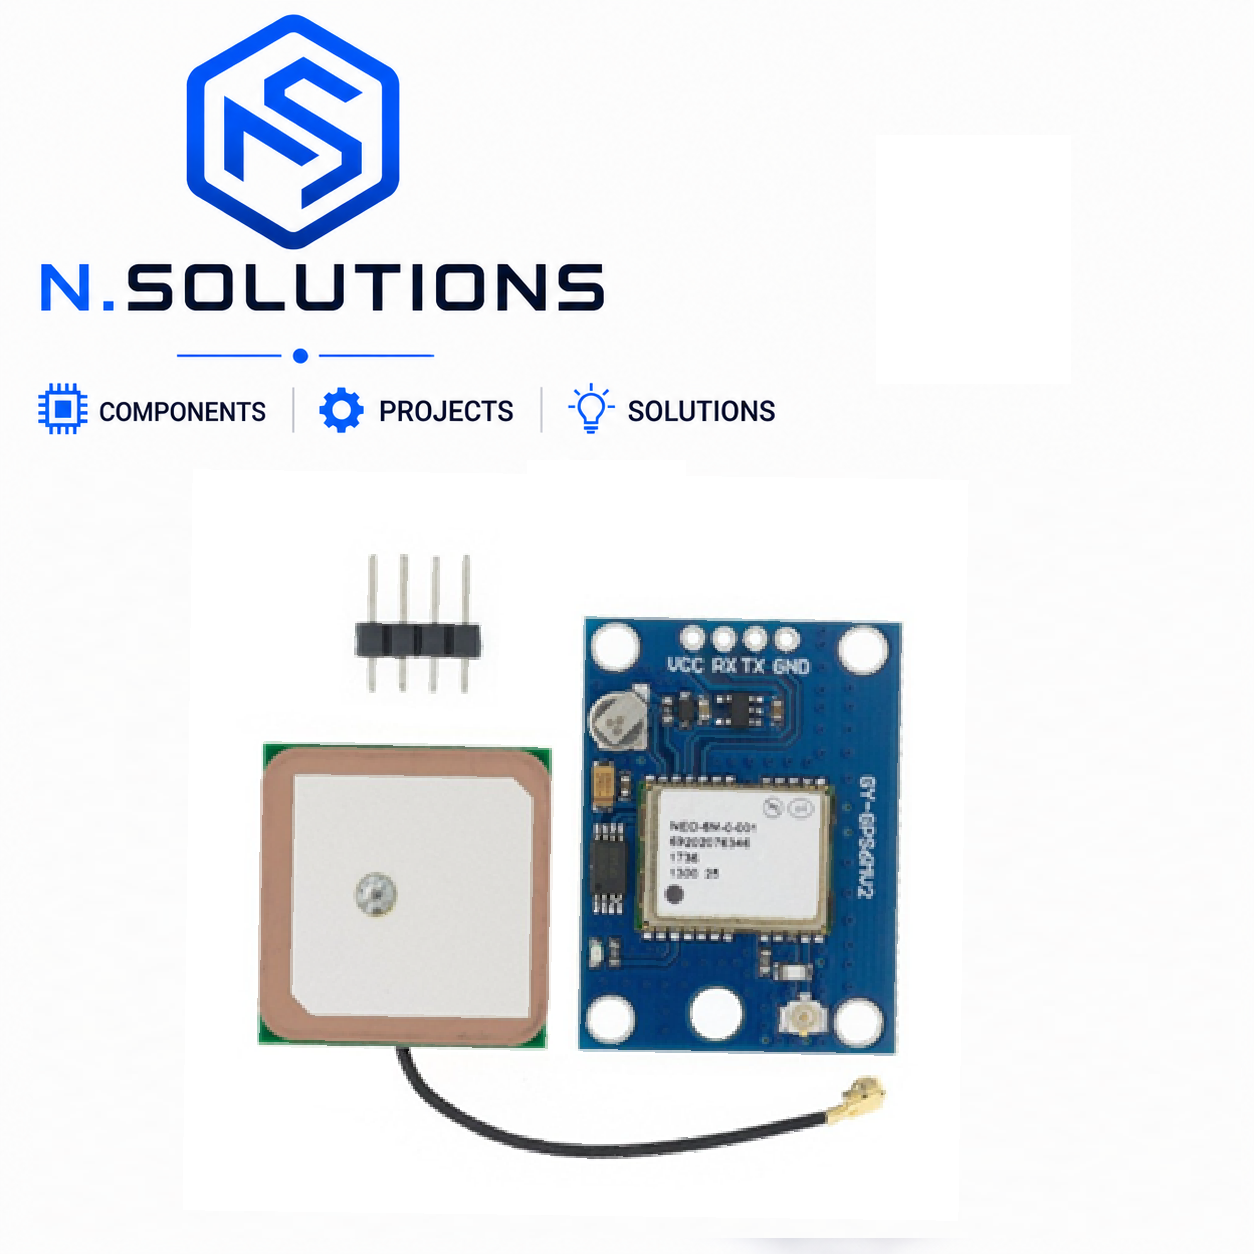
Module GPS GY-NEO6M V2 + Antenne Arduino
د.م.170.00 Le prix initial était: د.م.170.00.د.م.150.00Le prix actuel est: د.م.150.00.-12% RÉDUCTION
Module GPS GY-NEO6M V2 — Géolocalisation précise pour vos projets Arduino, drones et trackers DIY
Le module GPS GY-NEO6M V2 disponible sur Megma.ma est le module de géolocalisation de référence pour les projets DIY au Maroc et dans le monde. Basé sur le célèbre chip u-blox NEO-6M, il fournit en temps réel toutes les données essentielles d’un récepteur GPS professionnel : latitude, longitude, altitude, vitesse, heure UTC, nombre de satellites visibles, qualité du signal, le tout via une simple liaison série UART (juste 2 fils de données : TX et RX) à 9600 bauds.
Le module est livré complet : carte principale avec le chip u-blox NEO-6M, antenne patch active 25×25mm (connectée par câble U.FL), EEPROM pour sauvegarde de configuration, batterie rechargeable de sauvegarde pour démarrages rapides (« warm start » en 30s au lieu de 60s), et LEDs indicatrices (alimentation + fix 3D).
Idéal pour les étudiants en école d’ingénieurs marocaines (ENSAM, EMI, ENSA, ENSIAS, INPT, FST, ENSEM, ENIM) en projets de fin d’études en géomatique, robotique ou IoT, fabricants de drones DIY, makers de trackers GPS, hobbyistes en datalogging d’itinéraires, et passionnés DIY au Maroc.
Comment fonctionne ce module GPS ?
Le GPS (Global Positioning System) est un système de 24+ satellites en orbite à ~20 000 km d’altitude qui émettent en permanence des signaux radio précis. Le récepteur GPS au sol :
- Reçoit les signaux d’au moins 4 satellites simultanément
- Mesure le temps de propagation des signaux (très précis grâce aux horloges atomiques satellites)
- Triangule sa position par calcul mathématique : latitude, longitude, altitude
- Transmet les données à votre microcontrôleur en format NMEA 0183 (texte standardisé)
Le NEO-6M est l’un des chips GPS les plus stables et précis dans sa gamme de prix — utilisé par des millions de projets DIY, drones, trackers et même certains équipements pro.
Pourquoi un GPS GY-NEO6M plutôt qu’un autre module ?
| Critère | NEO-6M GY-NEO6M ✅ | NEO-7M | NEO-8M (multi-GNSS) |
|---|---|---|---|
| Chip | u-blox NEO-6M | u-blox NEO-7M | u-blox NEO-8M |
| Précision (CEP) | ✅ 2.5 m | 2.5 m | ✅ 2.0 m |
| Sensibilité | -161 dBm (tracking) | -161 dBm | -167 dBm (meilleure) |
| Démarrage à froid | 27 s | 26 s | ✅ 26 s |
| Démarrage chaud (warm start) | ✅ 27 s | 26 s | 1 s (avec batterie sauvegarde) |
| Démarrage tiède (hot start) | ✅ 1 s | 1 s | 1 s |
| Constellation supportée | ✅ GPS uniquement | GPS uniquement | ✅ GPS + GLONASS + Galileo + BeiDou |
| Fréquence de mise à jour | 5 Hz max | 10 Hz max | 18 Hz max |
| Antenne incluse | ✅ Antenne active | Antenne active | Antenne active |
| Idéal pour | ✅ Projets DIY débutants, PFE, trackers basiques | Précision moyenne | Drones précis, applications industrielles |
| Disponibilité | ✅ Très large, écosystème mature | Bonne | Plus rare et plus cher |
| Coût | ✅ Très bas | Modéré | Plus élevé |
Pour la majorité des projets DIY (tracker auto, drone simple, datalogger d’itinéraire, robot mobile, PFE), le GY-NEO6M V2 est imbattable rapport qualité/prix. Pour des applications très précises (course de drones FPV, surveying), considérez le NEO-8M multi-GNSS.
Caractéristiques techniques
Composants du module
- Chip principal : ✅ u-blox NEO-6M (récepteur GPS 50 canaux)
- EEPROM : pour sauvegarde de configuration personnalisée (baudrate, sentences NMEA, etc.)
- Batterie de sauvegarde : ✅ Rechargeable (pile bouton intégrée) pour conserver les éphémérides satellites entre deux démarrages
- Antenne : ✅ Patch active 25×25mm avec connecteur U.FL (incluse)
- 2 LEDs :
- LED alimentation (rouge, allumée fixe)
- LED PPS / Fix 3D (verte/bleue, clignote 1× par seconde quand GPS lock acquis)
Spécifications GPS
- Type de récepteur : 50 canaux, GPS L1 C/A code
- Constellation : ✅ GPS uniquement (NAVSTAR, États-Unis)
- Précision horizontale (CEP) : ✅ 2.5 m (95% du temps)
- Précision altitude : ~5-10 m
- Précision vitesse : 0.1 m/s
- Précision temps : 30 ns
- Vitesse max : 500 m/s (1800 km/h — usage avion possible)
- Altitude max : 50 000 m (50 km — ballons stratosphériques OK)
- Sensibilité de tracking : -161 dBm (très bonne)
- Sensibilité de cold start : -147 dBm
Démarrage
- Démarrage à froid (cold start) : ~27-35 secondes (première utilisation, sans données mémorisées)
- Démarrage tiède (warm start) : ~27 secondes (avec almanach valide)
- Démarrage chaud (hot start) : ✅ <1 seconde (avec éphémérides récentes en RAM)
- Re-acquisition après perte signal : ~1 seconde
Communication
- Interface : ✅ UART (Serial) standard
- Baudrate par défaut : ✅ 9600 bauds (configurable jusqu’à 115200)
- Protocole : NMEA 0183 standard ($GPGGA, $GPRMC, $GPGSV, etc.) ou UBX propriétaire
- Sortie 1 PPS : 1 impulsion précise par seconde (synchronisation)
Caractéristiques électriques
- Tension d’alimentation : ✅ 3.3V à 5V (compatible Arduino UNO 5V et ESP32 3.3V)
- Courant typique : 45 mA
- Courant en cold start : 67 mA
- Plage de température : -40°C à +85°C
Brochage du module (4 broches principales)
| Broche | Fonction | Connexion Arduino UNO | Connexion ESP32 |
|---|---|---|---|
| VCC | Alimentation 3.3V à 5V | 5V | 5V (Vin/USB) ou 3.3V |
| GND | Masse | GND | GND |
| TX | Sortie données (NMEA) | RX Arduino (broche 0 ou autre via SoftwareSerial) | RX ESP32 (GPIO 16 par défaut) |
| RX | Entrée commandes (config) | TX Arduino (broche 1 ou autre via SoftwareSerial) | TX ESP32 (GPIO 17 par défaut) |
⚠️ Inversion TX/RX : C’est l’erreur la plus fréquente des débutants — le TX du module va sur le RX d’Arduino, et le RX du module sur le TX d’Arduino. C’est inversé car ils communiquent en se transmettant des données.
Applications principales
🚗 Trackers et localisation
- Tracker GPS pour véhicule (avec GSM SIM800 pour notifications SMS de position)
- Tracker pour vélo / moto (anti-vol)
- Tracker pour animaux (chien, chat avec collier connecté)
- Suivi de flotte automobile
- Tracker enfant ou personne âgée
🚁 Drones et UAV
- Drone DIY avec retour position GPS
- Mode Return-to-Home automatique (en cas de perte signal radio)
- Vol autonome par waypoints (suivre un itinéraire prédéfini)
- Géofencing (alerte sortie de zone autorisée)
- Photogrammétrie (cartographie aérienne avec géoréférencement)
📊 Datalogging et études
- Datalogger d’itinéraire (enregistrement de parcours sur carte SD)
- Tracker de course (running, cyclisme avec graphique de vitesse/altitude)
- Études environnementales (capteurs + GPS pour cartographier qualité air, pollution, etc.)
- Drones agricoles avec géolocalisation des prélèvements
🚢 Navigation et marine
- Boats DIY avec navigation GPS
- ROV / robot sous-marin (au moment où il remonte en surface)
- Bouées de mesure géoréférencées
🎈 Ballons stratosphériques
- Ballon-sonde DIY (altitude jusqu’à 30km — le NEO-6M fonctionne jusqu’à 50km)
- Tracker de ballon par radio + GPS
- Capture photo/vidéo aérienne avec géoréférence
🤖 Robotique mobile autonome
- Robot tondeuse avec GPS pour rester dans la zone
- Voiture autonome DIY navigant par GPS
- Robot agricole suivant des rangs de cultures par GPS
- Robot exploration outdoor (mars-rover style)
🕐 Synchronisation horaire ultra-précise
- Horloge atomique DIY synchronisée par PPS GPS
- Stations radio amateur avec heure UTC précise
- Réseaux IoT synchronisés à la microseconde près
🎓 Pédagogie et PFE
- Projets de fin d’études (PFE) en géomatique, IoT, robotique, transport
- Travaux pratiques en école d’ingénieurs sur les communications série et NMEA
- Démonstrations sur le système GPS et la triangulation
- Projets en télécoms, traitement signal, géolocalisation
En stock
Avis
Aucun avis pour le moment.