
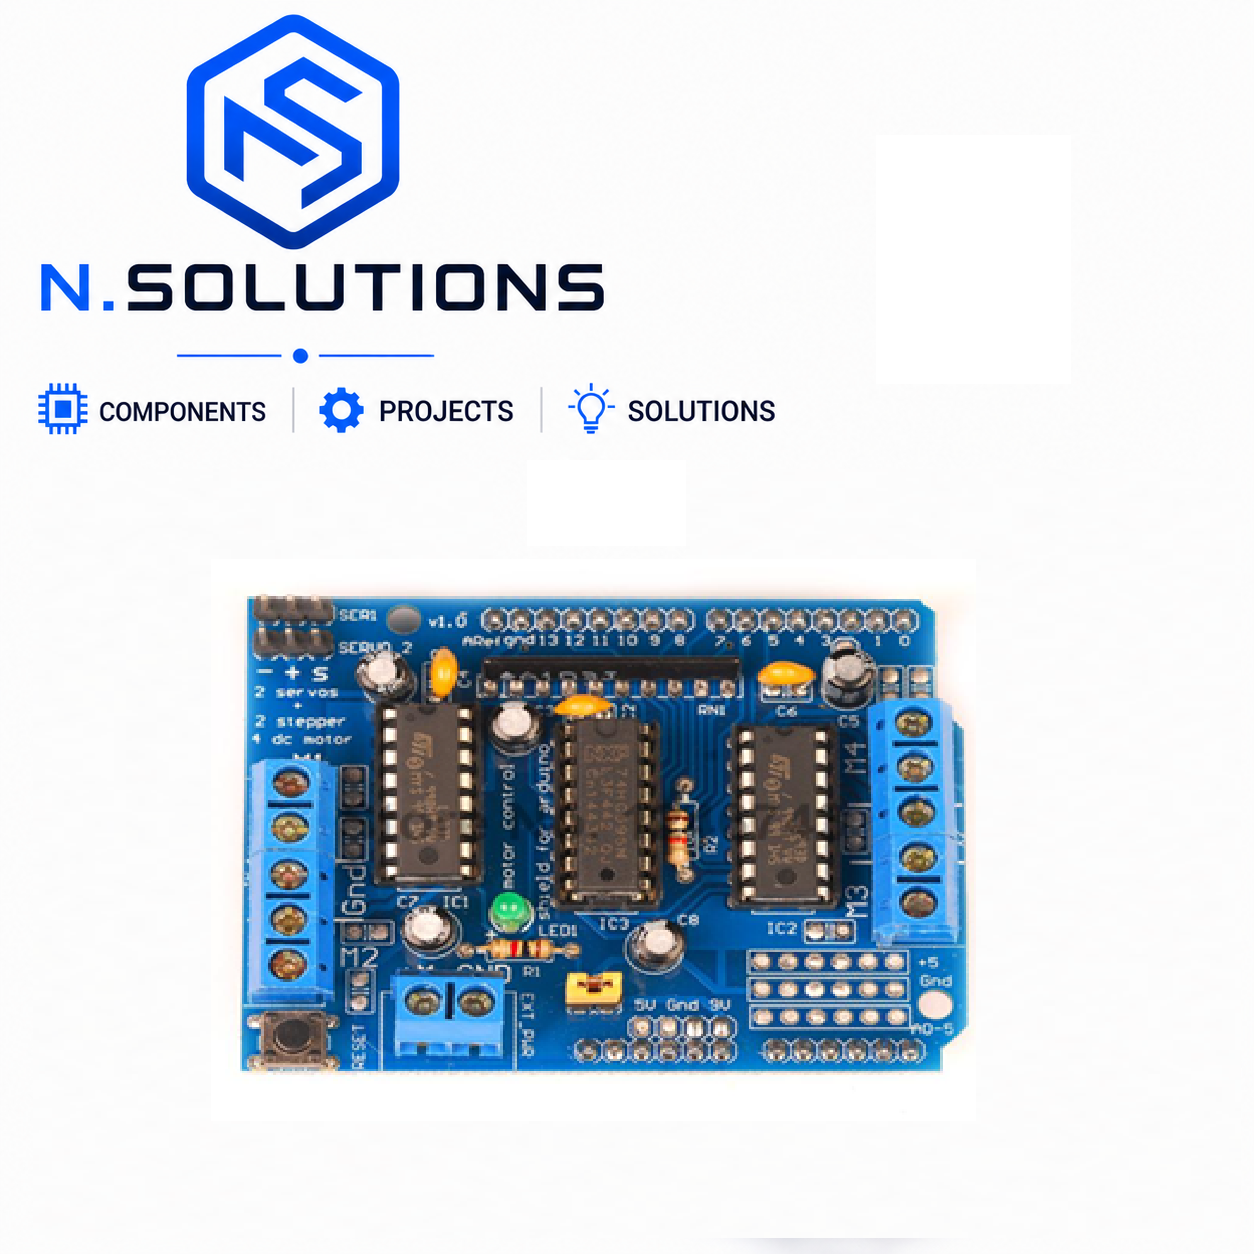
Shield L293D Motor Driver Arduino UNO 4 Moteurs
د.م.60.00 Le prix initial était: د.م.60.00.د.م.50.00Le prix actuel est: د.م.50.00.-17% RÉDUCTION
Shield L293D Motor Driver — LE shield moteur de référence pour Arduino UNO et la robotique éducative
Le Shield L293D Motor Driver disponible sur Megma.ma est l’un des shields les plus populaires de l’univers Arduino, présent dans des dizaines de milliers de tutoriels et des centaines de PFE dans les écoles d’ingénieurs marocaines (ENSAM, EMI, ENSA, ENSIAS, INPT, FST, ENSEM, ENIM). C’est la version originale conçue par Adafruit (Adafruit Motor Shield V1), basée sur 2 puces L293D (chacune contenant 2 ponts en H), permettant de piloter simultanément :
- 🚗 4 moteurs DC (bidirectionnels, avec contrôle de vitesse PWM) OU
- 🔧 2 moteurs pas-à-pas (bipolaires 4 fils) OU
- 🔄 2 moteurs DC + 1 moteur pas-à-pas PLUS
- 🦾 2 servomoteurs (broches dédiées, signal 5V direct depuis Arduino)
Le shield se clipse directement sur Arduino UNO (au format compatible UNO R3) — pas de soudure, pas de câblage complexe, juste branchez et programmez. La bibliothèque AFMotor d’Adafruit (gratuite, archi-documentée) rend la programmation extrêmement simple : motor1.setSpeed(200); motor1.run(FORWARD); — votre robot avance.
✅ Avantage pédagogique : c’est LE shield enseigné dans les TP de robotique éducative au Maroc depuis 15 ans. Tous les tutoriels en français sur les robots 2WD/4WD, voitures RC, bras robotiques, et projets de fin d’études robotique l’utilisent.
Idéal pour les étudiants en école d’ingénieurs marocaines en projets de robotique mobile et bras articulés, lycéens en spécialité Sciences de l’Ingénieur (SI) au Maroc, makers fabriquant des robots éducatifs, hobbyistes en voitures RC DIY, et passionnés DIY au Maroc qui veulent un chemin rapide et éprouvé vers leur premier robot fonctionnel.
Shield L293D vs Module L298N — quelle différence et lequel choisir ?
| Critère | Shield L293D ✅ | Module L298N (que vous avez déjà mentionné) |
|---|---|---|
| Format | ✅ Shield Arduino UNO (plug-and-play) | Module breakout séparé |
| Câblage | ✅ Aucun (s’empile sur UNO) | ⚠️ ~10-12 fils Dupont |
| Nombre de moteurs DC | ✅ 4 moteurs | 2 moteurs |
| Nombre de servomoteurs | ✅ 2 (broches dédiées) | 0 (à câbler séparément) |
| Steppers | 2 | 1 |
| Courant max par canal | ⚠️ 600 mA continu (1.2A pic) | ✅ 2A continu (4A pic) |
| Tension d’alim moteurs | 4.5V à 25V | 5V à 35V |
| Puissance totale | ⚠️ Limité (4 × 600 mA) | ✅ Plus puissant (2 × 2A) |
| Régulateur 5V interne | ❌ | ✅ Oui (alimente Arduino) |
| Échauffement | Modéré | ⚠️ Important |
| Idéal pour | ✅ Robots 2WD/4WD éducatifs, voitures RC légères, bras robotiques avec servos | ✅ Robots gros couple, gros moteurs, applications puissance |
| Idéal débutants/étudiants | ✅ PARFAIT (pas de câblage) | Bon (mais câblage à apprendre) |
| Bibliothèque Arduino | ✅ AFMotor (Adafruit) | Code direct ou bibliothèque tierce |
| Coût | Modéré | ✅ Plus économique |
| TP scolaires Maroc | ✅ Standard | Standard alternatif |
Pour un robot éducatif 2WD ou 4WD avec petits moteurs DC (TT motor jaune, moteur réducteur 3-9V) : ✅ Shield L293D est imbattable (plug-and-play, simple, rapide).
Pour un robot avec gros moteurs (12V, courant élevé) ou applications de puissance : passez au Module L298N ou TB6612FNG.
Pour un PFE complet bras robotique avec servos + moteurs : ✅ Shield L293D (les 2 broches servo dédiées sont précieuses).
Caractéristiques techniques
Format et compatibilité
- Type : Shield Arduino (s’empile directement sur UNO/Mega)
- Format : ✅ Compatible Arduino UNO R3 (et UNO R4, Mega 2560 — broches alignées)
- Compatibilité avec Arduino UNO WiFi R4 : Oui, fonctionne identiquement
- Compatibilité ESP32 : ⚠️ Non directe — l’ESP32 n’a pas le format Arduino UNO. Pour ESP32, préférez module L298N ou TB6612FNG
- Compatibilité WeMos D1 R2 (que vous avez déjà mentionné) : ✅ Oui — le format UNO du D1 R2 accepte ce shield (avec précaution sur tension logique 3.3V)
Composants principaux
- Chips H-bridge : ✅ 2 × L293D (Texas Instruments / STMicroelectronics) — chacun = 2 ponts en H complets
- Registre à décalage : ✅ 74HC595 (économise les broches Arduino — communication sérielle vers les L293D)
- Bornier à vis : 8 sorties moteurs (M1-M4 = 4 moteurs DC ou 2 steppers) + alimentation moteurs
- Headers servo : ✅ 2 × 3-pin pour servomoteurs (signal direct depuis broches PWM Arduino D9 et D10)
- Jumper d’alimentation : permet de partager l’alim Arduino + moteurs OU séparer (recommandé)
- LED d’alimentation : indicateur visuel
Caractéristiques électriques
- Tension d’alimentation moteurs : ✅ 4.5V à 25V (typiquement 6V, 7.4V LiPo, 9V, 12V)
- Tension logique : 5V (depuis Arduino)
- Courant max par canal (continu) : ⚠️ 600 mA par moteur DC
- Courant max par canal (pic) : 1.2A (très brefs pics au démarrage)
- Courant total max sur le shield : 2.4A (4 moteurs simultanés × 600 mA)
- Fréquence PWM : ~1 kHz (suffisant pour DC, juste pour stepper basse vitesse)
- Diodes de protection : ✅ Intégrées dans le L293D (charges inductives)
Ports moteurs
| Port | Fonction | Connexion physique |
|---|---|---|
| M1 | Moteur DC 1 (ou bobine A stepper 1) | Bornier 2 fils |
| M2 | Moteur DC 2 (ou bobine B stepper 1) | Bornier 2 fils |
| M3 | Moteur DC 3 (ou bobine A stepper 2) | Bornier 2 fils |
| M4 | Moteur DC 4 (ou bobine B stepper 2) | Bornier 2 fils |
| SERVO_1 | Servomoteur 1 (signal D10 PWM) | Header 3-pin |
| SERVO_2 | Servomoteur 2 (signal D9 PWM) | Header 3-pin |
| EXT_PWR | Alimentation moteurs externe | Bornier + / – |
| GND | Masse commune | Bornier |
Broches Arduino utilisées (à connaître pour vos autres modules)
⚠️ Important : ce shield occupe certaines broches d’Arduino, qui ne seront plus disponibles pour d’autres usages :
| Broche Arduino | Usage par le shield |
|---|---|
| D3 | PWM moteur 4 |
| D4 | Latch 74HC595 |
| D5 | PWM moteur 3 |
| D6 | PWM moteur 4 |
| D7 | Enable 74HC595 |
| D8 | Clock 74HC595 |
| D9 | Servo 2 PWM |
| D10 | Servo 1 PWM |
| D11 | PWM moteur 1 |
| D12 | Data 74HC595 |
✅ Broches LIBRES disponibles pour vos autres capteurs/modules :
- D0 / D1 (UART — partagé avec USB Serial)
- D2 (interruption externe)
- D13 (LED interne)
- A0 à A5 ✅ (toutes les 6 broches analogiques disponibles — parfait pour LM35, potentiomètres, capteurs analogiques)
- I²C (A4 SDA, A5 SCL) ✅ (disponible mais conflit avec A4/A5 analog si vous les utilisez)
Schéma typique — Robot 2WD avec capteur HC-SR04
    +---------------------------------+
    |        Arduino UNO              |
    |                                 |
    |    [SHIELD L293D]               |
    |    ┌──────┬──────┐              |
    |    │  M1  │  M2  │  ← Moteur DC gauche/droite
    |    │      │      │  ← Bornier à vis
    |    │  M3  │  M4  │
    |    └──────┴──────┘              |
    |    EXT_PWR ─→ Batterie 7.4V LiPo|
    |                                 |
    |    Servo1 ─→ HC-SR04 sur servo  |
    |    Servo2 ─→ Pince/gripper      |
    |                                 |
    |    A0 ─→ LM35 ou potentiomètre  |
    |    D2 ─→ HC-SR04 TRIG           |
    |    A1 ─→ HC-SR04 ECHO (via div) |
    +---------------------------------+
✅ Câblage minimal : empilez le shield sur Arduino UNO, connectez 2 moteurs DC sur M1 et M3 (ou M2 et M4), branchez votre batterie 7.4V LiPo sur le bornier EXT_PWR, programmez avec AFMotor — votre robot tourne en moins de 5 minutes.
En stock
Description
Shield L293D Motor Driver — LE shield moteur de référence pour Arduino UNO et la robotique éducative
Le Shield L293D Motor Driver disponible sur N.SOLUTIONS est l’un des shields les plus populaires de l’univers Arduino, présent dans des dizaines de milliers de tutoriels et des centaines de PFE dans les écoles d’ingénieurs marocaines (ENSAM, EMI, ENSA, ENSIAS, INPT, FST, ENSEM, ENIM). C’est la version originale conçue par Adafruit (Adafruit Motor Shield V1), basée sur 2 puces L293D (chacune contenant 2 ponts en H), permettant de piloter simultanément :
- 🚗 4 moteurs DC (bidirectionnels, avec contrôle de vitesse PWM) OU
- 🔧 2 moteurs pas-à-pas (bipolaires 4 fils) OU
- 🔄 2 moteurs DC + 1 moteur pas-à-pas PLUS
- 🦾 2 servomoteurs (broches dédiées, signal 5V direct depuis Arduino)
Le shield se clipse directement sur Arduino UNO (au format compatible UNO R3) — pas de soudure, pas de câblage complexe, juste branchez et programmez. La bibliothèque AFMotor d’Adafruit (gratuite, archi-documentée) rend la programmation extrêmement simple : motor1.setSpeed(200); motor1.run(FORWARD); — votre robot avance.
✅ Avantage pédagogique : c’est LE shield enseigné dans les TP de robotique éducative au Maroc depuis 15 ans. Tous les tutoriels en français sur les robots 2WD/4WD, voitures RC, bras robotiques, et projets de fin d’études robotique l’utilisent.
Idéal pour les étudiants en école d’ingénieurs marocaines en projets de robotique mobile et bras articulés, lycéens en spécialité Sciences de l’Ingénieur (SI) au Maroc, makers fabriquant des robots éducatifs, hobbyistes en voitures RC DIY, et passionnés DIY au Maroc qui veulent un chemin rapide et éprouvé vers leur premier robot fonctionnel.
Shield L293D vs Module L298N — quelle différence et lequel choisir ?
| Critère | Shield L293D ✅ | Module L298N (que vous avez déjà mentionné) |
|---|---|---|
| Format | ✅ Shield Arduino UNO (plug-and-play) | Module breakout séparé |
| Câblage | ✅ Aucun (s’empile sur UNO) | ⚠️ ~10-12 fils Dupont |
| Nombre de moteurs DC | ✅ 4 moteurs | 2 moteurs |
| Nombre de servomoteurs | ✅ 2 (broches dédiées) | 0 (à câbler séparément) |
| Steppers | 2 | 1 |
| Courant max par canal | ⚠️ 600 mA continu (1.2A pic) | ✅ 2A continu (4A pic) |
| Tension d’alim moteurs | 4.5V à 25V | 5V à 35V |
| Puissance totale | ⚠️ Limité (4 × 600 mA) | ✅ Plus puissant (2 × 2A) |
| Régulateur 5V interne | ❌ | ✅ Oui (alimente Arduino) |
| Échauffement | Modéré | ⚠️ Important |
| Idéal pour | ✅ Robots 2WD/4WD éducatifs, voitures RC légères, bras robotiques avec servos | ✅ Robots gros couple, gros moteurs, applications puissance |
| Idéal débutants/étudiants | ✅ PARFAIT (pas de câblage) | Bon (mais câblage à apprendre) |
| Bibliothèque Arduino | ✅ AFMotor (Adafruit) | Code direct ou bibliothèque tierce |
| Coût | Modéré | ✅ Plus économique |
| TP scolaires Maroc | ✅ Standard | Standard alternatif |
Pour un robot éducatif 2WD ou 4WD avec petits moteurs DC (TT motor jaune, moteur réducteur 3-9V) : ✅ Shield L293D est imbattable (plug-and-play, simple, rapide).
Pour un robot avec gros moteurs (12V, courant élevé) ou applications de puissance : passez au Module L298N ou TB6612FNG.
Pour un PFE complet bras robotique avec servos + moteurs : ✅ Shield L293D (les 2 broches servo dédiées sont précieuses).
Caractéristiques techniques
Format et compatibilité
- Type : Shield Arduino (s’empile directement sur UNO/Mega)
- Format : ✅ Compatible Arduino UNO R3 (et UNO R4, Mega 2560 — broches alignées)
- Compatibilité avec Arduino UNO WiFi R4 : Oui, fonctionne identiquement
- Compatibilité ESP32 : ⚠️ Non directe — l’ESP32 n’a pas le format Arduino UNO. Pour ESP32, préférez module L298N ou TB6612FNG
- Compatibilité WeMos D1 R2 (que vous avez déjà mentionné) : ✅ Oui — le format UNO du D1 R2 accepte ce shield (avec précaution sur tension logique 3.3V)
Composants principaux
- Chips H-bridge : ✅ 2 × L293D (Texas Instruments / STMicroelectronics) — chacun = 2 ponts en H complets
- Registre à décalage : ✅ 74HC595 (économise les broches Arduino — communication sérielle vers les L293D)
- Bornier à vis : 8 sorties moteurs (M1-M4 = 4 moteurs DC ou 2 steppers) + alimentation moteurs
- Headers servo : ✅ 2 × 3-pin pour servomoteurs (signal direct depuis broches PWM Arduino D9 et D10)
- Jumper d’alimentation : permet de partager l’alim Arduino + moteurs OU séparer (recommandé)
- LED d’alimentation : indicateur visuel
Caractéristiques électriques
- Tension d’alimentation moteurs : ✅ 4.5V à 25V (typiquement 6V, 7.4V LiPo, 9V, 12V)
- Tension logique : 5V (depuis Arduino)
- Courant max par canal (continu) : ⚠️ 600 mA par moteur DC
- Courant max par canal (pic) : 1.2A (très brefs pics au démarrage)
- Courant total max sur le shield : 2.4A (4 moteurs simultanés × 600 mA)
- Fréquence PWM : ~1 kHz (suffisant pour DC, juste pour stepper basse vitesse)
- Diodes de protection : ✅ Intégrées dans le L293D (charges inductives)
Ports moteurs
| Port | Fonction | Connexion physique |
|---|---|---|
| M1 | Moteur DC 1 (ou bobine A stepper 1) | Bornier 2 fils |
| M2 | Moteur DC 2 (ou bobine B stepper 1) | Bornier 2 fils |
| M3 | Moteur DC 3 (ou bobine A stepper 2) | Bornier 2 fils |
| M4 | Moteur DC 4 (ou bobine B stepper 2) | Bornier 2 fils |
| SERVO_1 | Servomoteur 1 (signal D10 PWM) | Header 3-pin |
| SERVO_2 | Servomoteur 2 (signal D9 PWM) | Header 3-pin |
| EXT_PWR | Alimentation moteurs externe | Bornier + / – |
| GND | Masse commune | Bornier |
Broches Arduino utilisées (à connaître pour vos autres modules)
⚠️ Important : ce shield occupe certaines broches d’Arduino, qui ne seront plus disponibles pour d’autres usages :
| Broche Arduino | Usage par le shield |
|---|---|
| D3 | PWM moteur 4 |
| D4 | Latch 74HC595 |
| D5 | PWM moteur 3 |
| D6 | PWM moteur 4 |
| D7 | Enable 74HC595 |
| D8 | Clock 74HC595 |
| D9 | Servo 2 PWM |
| D10 | Servo 1 PWM |
| D11 | PWM moteur 1 |
| D12 | Data 74HC595 |
✅ Broches LIBRES disponibles pour vos autres capteurs/modules :
- D0 / D1 (UART — partagé avec USB Serial)
- D2 (interruption externe)
- D13 (LED interne)
- A0 à A5 ✅ (toutes les 6 broches analogiques disponibles — parfait pour LM35, potentiomètres, capteurs analogiques)
- I²C (A4 SDA, A5 SCL) ✅ (disponible mais conflit avec A4/A5 analog si vous les utilisez)
Schéma typique — Robot 2WD avec capteur HC-SR04
    +---------------------------------+
    |        Arduino UNO              |
    |                                 |
    |    [SHIELD L293D]               |
    |    ┌──────┬──────┐              |
    |    │  M1  │  M2  │  ← Moteur DC gauche/droite
    |    │      │      │  ← Bornier à vis
    |    │  M3  │  M4  │
    |    └──────┴──────┘              |
    |    EXT_PWR ─→ Batterie 7.4V LiPo|
    |                                 |
    |    Servo1 ─→ HC-SR04 sur servo  |
    |    Servo2 ─→ Pince/gripper      |
    |                                 |
    |    A0 ─→ LM35 ou potentiomètre  |
    |    D2 ─→ HC-SR04 TRIG           |
    |    A1 ─→ HC-SR04 ECHO (via div) |
    +---------------------------------+
✅ Câblage minimal : empilez le shield sur Arduino UNO, connectez 2 moteurs DC sur M1 et M3 (ou M2 et M4), branchez votre batterie 7.4V LiPo sur le bornier EXT_PWR, programmez avec AFMotor — votre robot tourne en moins de 5 minutes.
Avis
Aucun avis pour le moment.