
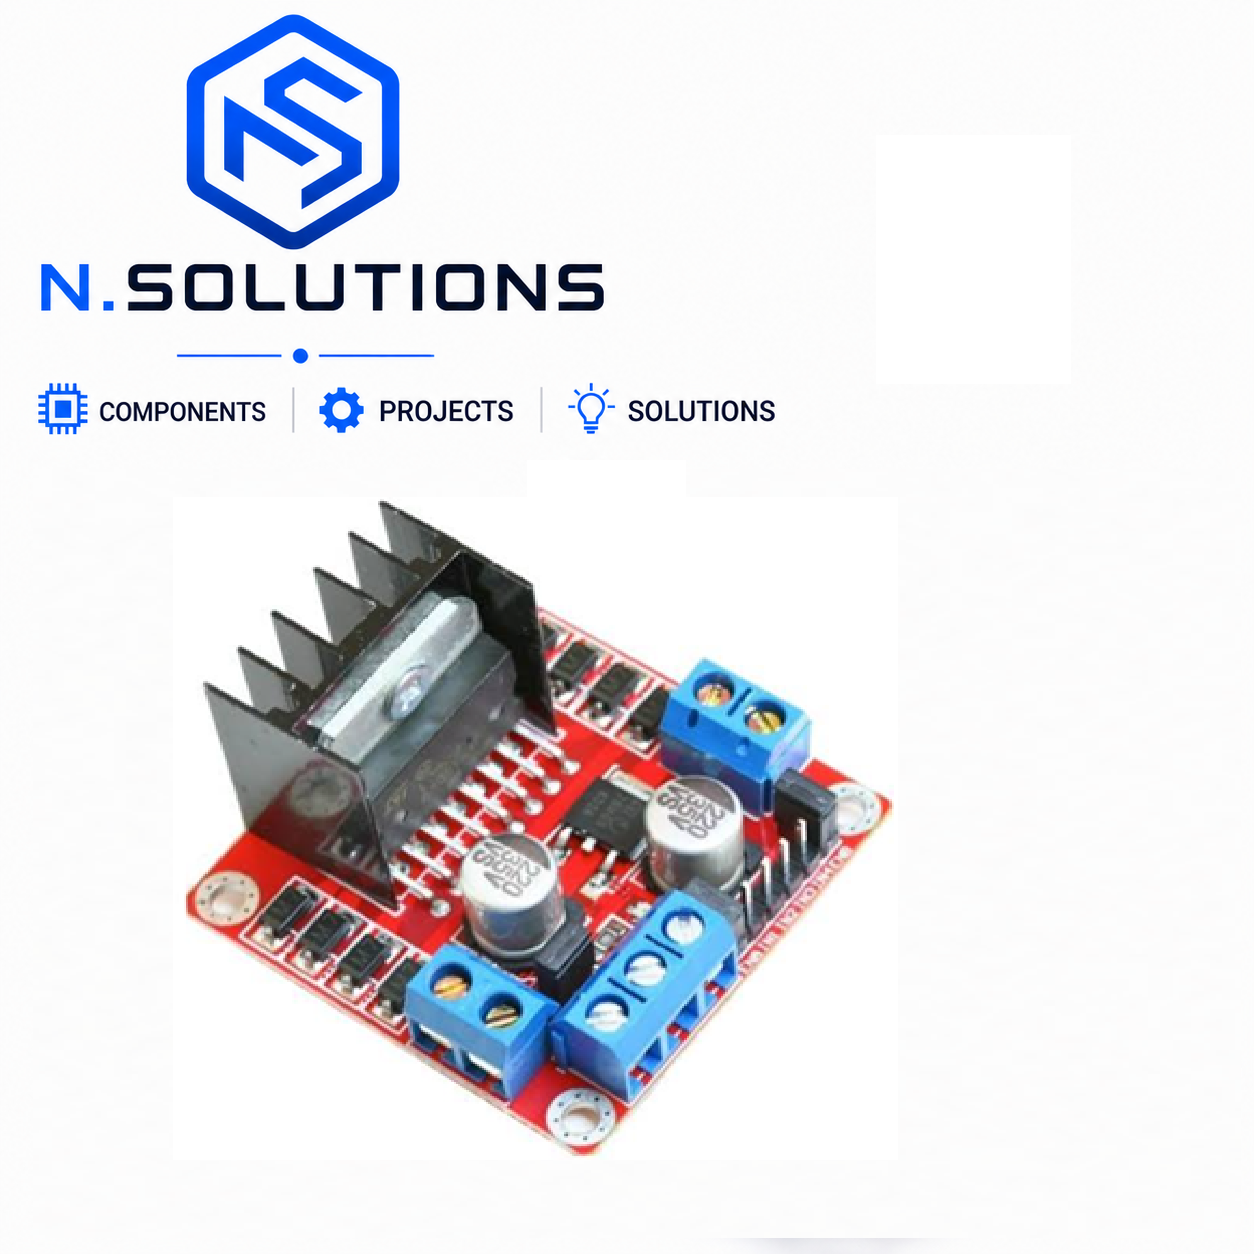
Module L298N Driver Moteur Pont en H Double Arduino
د.م.45.00 Le prix initial était: د.م.45.00.د.م.35.00Le prix actuel est: د.م.35.00.-22% RÉDUCTION
Module L298N Driver Moteur — Le pont en H le plus utilisé pour robotique Arduino
Le module L298N disponible sur Megma.ma est le driver moteur de référence pour la robotique Arduino DIY depuis plus de 10 ans. Basé sur le célèbre circuit intégré L298N STMicroelectronics, ce module embarque deux ponts en H complets capables de piloter simultanément 2 moteurs DC indépendants (avec contrôle de vitesse PWM et inversion de sens) OU un moteur pas à pas (4 fils). Avec ses 2A par canal (jusqu’à 4A en pic), sa tolérance de tension 5V à 35V, son régulateur 5V intégré (peut alimenter votre Arduino) et ses borniers à vis robustes, c’est le point d’entrée incontournable pour toute construction de robot mobile, voiture télécommandée ou bras robotique.
Idéal pour les étudiants en école d’ingénieurs marocaines (ENSAM, EMI, ENSA, ENSIAS, INPT, FST, ENSEM, ENIM), clubs de robotique, makers, fabricants de robots compétiteurs (suiveurs de ligne, sumo, exploration), passionnés de voitures télécommandées DIY et passionnés de PFE en robotique au Maroc.
Qu’est-ce qu’un pont en H et pourquoi est-il indispensable ?
Un pont en H est un circuit de 4 transistors disposés en forme de « H » autour d’un moteur DC, permettant de :
- Piloter le moteur dans un sens (avant) — diagonale 1 activée
- Piloter le moteur dans l’autre sens (arrière) — diagonale 2 activée
- Arrêter le moteur — tout désactivé (roue libre)
- Freiner le moteur — toutes les diagonales activées (court-circuit moteur)
Sans pont en H, un microcontrôleur seul ne peut faire tourner un moteur que dans un seul sens (en alimentant simplement). Avec le L298N, vous obtenez inversion + contrôle de vitesse PWM sur 2 moteurs en même temps — exactement ce dont a besoin un robot mobile (avancer/reculer/tourner).
Pourquoi un L298N plutôt qu’un autre driver ?
| Critère | Transistors discrets (TIP122+TIP127) | Module L298N | Module L9110S | Driver TB6612FNG |
|---|---|---|---|---|
| Type | À assembler soi-même | ✅ Module prêt à l’emploi | Module compact | Module performance |
| Nombre de moteurs | À concevoir | ✅ 2 DC ou 1 stepper | 2 DC | 2 DC |
| Courant max par canal | Variable | ✅ 2A continu (4A pic) | 0.8A | 1.2A continu |
| Tension d’alimentation | À choisir | ✅ 5-35V (très polyvalent) | 2.5-12V | 4.5-13.5V |
| Régulateur 5V intégré | ❌ | ✅ Oui (alimente Arduino) | ❌ | ❌ |
| Connexion | Soudage / breadboard | ✅ Borniers à vis robustes | Headers fragiles | Headers |
| Idéal débutant | ❌ Complexe | ✅ Oui — premier robot | Oui mais petites charges | Oui pour avancés |
| Encombrement | Variable | ✅ Modéré | ✅ Très compact | Compact |
| Échauffement | Variable | ⚠️ Chauffe (chute de tension ~2V) | Faible | Très faible |
| Rendement | Variable | ⚠️ ~75% (chute interne) | ~85% | ✅ ~95% |
| Prix | Très bas | ✅ Très bas | Très bas | Modéré |
| Idéal pour | Projets très spécifiques | ✅ Robots Arduino, voitures DIY, débutants | Robots compacts faible puissance | Robots avancés efficaces |
Le L298N reste imbattable pour démarrer en robotique : gros borniers à vis pour brancher facilement des moteurs robustes, régulateur 5V intégré pour alimenter directement un Arduino UNO, 5-35V de plage d’alimentation qui couvre toutes les batteries usuelles (6V, 7.4V, 9V, 12V, 24V).
Caractéristiques techniques
Type et chip
- Chip principal : L298N (STMicroelectronics) — pont en H double monolithique
- Type : Module breakout PCB avec dissipateur thermique
- Format : Module rectangulaire compact (~43 × 43 × 27 mm avec dissipateur)
Caractéristiques électriques
- Tension d’alimentation moteurs (V_S) : 5V à 35V (typiquement 6V, 9V, 12V, 24V)
- Tension logique (V_SS) : 5V (alimentée par régulateur intégré ou broche externe)
- Courant continu par canal : ✅ 2A
- Courant de pic par canal : 4A
- Courant total max : 4A (les 2 canaux additionnés)
- Chute de tension interne : ⚠️ ~2V à 1A (typique des ponts en H bipolaires)
- Fréquence PWM max : ~25 kHz (au-delà, dégradation des performances)
- Régulateur 5V interne : ✅ Oui — peut alimenter Arduino (avec jumper)
- ⚠️ Limité à ~500 mA — n’alimente pas Arduino + servos
- ⚠️ Désactivez si V_S > 12V (régulateur peut chauffer)
- Diodes de protection : ✅ Intégrées (charges inductives)
- Plage de température : -25°C à +130°C (jonction)
Brochage du module
Connexions de puissance (borniers à vis verts) :
| Borne | Fonction |
|---|---|
| +12V (V_S) | Alimentation moteurs (5-35V) |
| GND | Masse commune |
| +5V | Sortie 5V régulée (alimentation logique ou Arduino) |
| OUT 1, OUT 2 | Sorties moteur A (1 moteur DC ou bobine A stepper) |
| OUT 3, OUT 4 | Sorties moteur B (1 moteur DC ou bobine B stepper) |
Connexions logiques (header de pins) :
| Broche | Fonction | Connexion typique |
|---|---|---|
| ENA | Activation moteur A + PWM (vitesse) | D5, D6, D9, D10, D11 (PWM Arduino) |
| IN1, IN2 | Direction moteur A | D2, D3 |
| IN3, IN4 | Direction moteur B | D4, D7 |
| ENB | Activation moteur B + PWM (vitesse) | D6 ou autre PWM |
Logique de contrôle d’un moteur DC :
| IN1 | IN2 | ENA | Action |
|---|---|---|---|
| LOW | LOW | x | Arrêt (roue libre) |
| HIGH | LOW | HIGH | Sens 1 (avant) |
| LOW | HIGH | HIGH | Sens 2 (arrière) |
| HIGH | HIGH | x | Frein (court-circuit moteur) |
| x | x | LOW | Arrêt (canal désactivé) |
| HIGH | LOW | PWM | Sens 1 vitesse contrôlée |
Jumpers configurables
Le module a 3 jumpers typiques :
- Jumper alimentation 5V : ✅ En place = régulateur 5V interne actif (alimente la logique du L298N + sortie 5V externe). À retirer si V_S > 12V (régulateur risque de chauffer)
- Jumpers ENA / ENB : ✅ En place = canal toujours activé (vitesse 100%, pas de contrôle PWM). À retirer pour utiliser PWM Arduino sur ENA/ENB et contrôler la vitesse
Applications principales
🤖 Robots mobiles 2 roues / 4 roues
- Robot 2WD différentiel (2 moteurs DC, virage par différence de vitesse) — classique
- Robot 4WD (4 moteurs avec 2 L298N OU 4 moteurs sur même module avec wiring parallèle)
- Robot suiveur de ligne (avec capteurs IR + L298N)
- Robot évite-obstacles (avec HC-SR04 + L298N)
- Robot sumo compétition étudiante
🚗 Véhicules télécommandés DIY
- Voiture RC custom (Arduino + L298N + module Bluetooth/WiFi/IR)
- Bateau RC simple (2 moteurs propulsion)
- Char à chenilles DIY
- Robot exploration (avec caméra Pi en plus)
🔧 Bras et machines 3 axes
- Bras robotique simple (2-3 moteurs DC + servo)
- Mini CNC ou plotter (2 moteurs DC ou stepper)
- Machine 3D printing simple (axes X/Y avec stepper)
- Système motorisé d’ouverture/fermeture (porte, store, fenêtre)
⚙️ Moteurs pas à pas (steppers)
- Stepper bipolaire 4 fils : NEMA 17, 28BYJ-48 (avec adaptation), etc.
- Imprimantes 3D simples (avec plusieurs L298N pour X/Y/Z)
- Mini machine CNC éducative
- Système de positionnement précis
🎓 Pédagogie et PFE
- Travaux pratiques sur les ponts en H et le pilotage moteur
- Projets de fin d’études (PFE) en robotique mobile
- Compétitions de robotique étudiantes (Robotique HEM, RobotIA, FST)
- Cours d’électronique de puissance débutant
En stock
Description
Module L298N Driver Moteur — Le pont en H le plus utilisé pour robotique Arduino
Le module L298N disponible sur Megma.ma est le driver moteur de référence pour la robotique Arduino DIY depuis plus de 10 ans. Basé sur le célèbre circuit intégré L298N STMicroelectronics, ce module embarque deux ponts en H complets capables de piloter simultanément 2 moteurs DC indépendants (avec contrôle de vitesse PWM et inversion de sens) OU un moteur pas à pas (4 fils). Avec ses 2A par canal (jusqu’à 4A en pic), sa tolérance de tension 5V à 35V, son régulateur 5V intégré (peut alimenter votre Arduino) et ses borniers à vis robustes, c’est le point d’entrée incontournable pour toute construction de robot mobile, voiture télécommandée ou bras robotique.
Idéal pour les étudiants en école d’ingénieurs marocaines (ENSAM, EMI, ENSA, ENSIAS, INPT, FST, ENSEM, ENIM), clubs de robotique, makers, fabricants de robots compétiteurs (suiveurs de ligne, sumo, exploration), passionnés de voitures télécommandées DIY et passionnés de PFE en robotique au Maroc.
Qu’est-ce qu’un pont en H et pourquoi est-il indispensable ?
Un pont en H est un circuit de 4 transistors disposés en forme de « H » autour d’un moteur DC, permettant de :
- Piloter le moteur dans un sens (avant) — diagonale 1 activée
- Piloter le moteur dans l’autre sens (arrière) — diagonale 2 activée
- Arrêter le moteur — tout désactivé (roue libre)
- Freiner le moteur — toutes les diagonales activées (court-circuit moteur)
Sans pont en H, un microcontrôleur seul ne peut faire tourner un moteur que dans un seul sens (en alimentant simplement). Avec le L298N, vous obtenez inversion + contrôle de vitesse PWM sur 2 moteurs en même temps — exactement ce dont a besoin un robot mobile (avancer/reculer/tourner).
Pourquoi un L298N plutôt qu’un autre driver ?
| Critère | Transistors discrets (TIP122+TIP127) | Module L298N | Module L9110S | Driver TB6612FNG |
|---|---|---|---|---|
| Type | À assembler soi-même | ✅ Module prêt à l’emploi | Module compact | Module performance |
| Nombre de moteurs | À concevoir | ✅ 2 DC ou 1 stepper | 2 DC | 2 DC |
| Courant max par canal | Variable | ✅ 2A continu (4A pic) | 0.8A | 1.2A continu |
| Tension d’alimentation | À choisir | ✅ 5-35V (très polyvalent) | 2.5-12V | 4.5-13.5V |
| Régulateur 5V intégré | ❌ | ✅ Oui (alimente Arduino) | ❌ | ❌ |
| Connexion | Soudage / breadboard | ✅ Borniers à vis robustes | Headers fragiles | Headers |
| Idéal débutant | ❌ Complexe | ✅ Oui — premier robot | Oui mais petites charges | Oui pour avancés |
| Encombrement | Variable | ✅ Modéré | ✅ Très compact | Compact |
| Échauffement | Variable | ⚠️ Chauffe (chute de tension ~2V) | Faible | Très faible |
| Rendement | Variable | ⚠️ ~75% (chute interne) | ~85% | ✅ ~95% |
| Prix | Très bas | ✅ Très bas | Très bas | Modéré |
| Idéal pour | Projets très spécifiques | ✅ Robots Arduino, voitures DIY, débutants | Robots compacts faible puissance | Robots avancés efficaces |
Le L298N reste imbattable pour démarrer en robotique : gros borniers à vis pour brancher facilement des moteurs robustes, régulateur 5V intégré pour alimenter directement un Arduino UNO, 5-35V de plage d’alimentation qui couvre toutes les batteries usuelles (6V, 7.4V, 9V, 12V, 24V).
Caractéristiques techniques
Type et chip
- Chip principal : L298N (STMicroelectronics) — pont en H double monolithique
- Type : Module breakout PCB avec dissipateur thermique
- Format : Module rectangulaire compact (~43 × 43 × 27 mm avec dissipateur)
Caractéristiques électriques
- Tension d’alimentation moteurs (V_S) : 5V à 35V (typiquement 6V, 9V, 12V, 24V)
- Tension logique (V_SS) : 5V (alimentée par régulateur intégré ou broche externe)
- Courant continu par canal : ✅ 2A
- Courant de pic par canal : 4A
- Courant total max : 4A (les 2 canaux additionnés)
- Chute de tension interne : ⚠️ ~2V à 1A (typique des ponts en H bipolaires)
- Fréquence PWM max : ~25 kHz (au-delà, dégradation des performances)
- Régulateur 5V interne : ✅ Oui — peut alimenter Arduino (avec jumper)
- ⚠️ Limité à ~500 mA — n’alimente pas Arduino + servos
- ⚠️ Désactivez si V_S > 12V (régulateur peut chauffer)
- Diodes de protection : ✅ Intégrées (charges inductives)
- Plage de température : -25°C à +130°C (jonction)
Brochage du module
Connexions de puissance (borniers à vis verts) :
| Borne | Fonction |
|---|---|
| +12V (V_S) | Alimentation moteurs (5-35V) |
| GND | Masse commune |
| +5V | Sortie 5V régulée (alimentation logique ou Arduino) |
| OUT 1, OUT 2 | Sorties moteur A (1 moteur DC ou bobine A stepper) |
| OUT 3, OUT 4 | Sorties moteur B (1 moteur DC ou bobine B stepper) |
Connexions logiques (header de pins) :
| Broche | Fonction | Connexion typique |
|---|---|---|
| ENA | Activation moteur A + PWM (vitesse) | D5, D6, D9, D10, D11 (PWM Arduino) |
| IN1, IN2 | Direction moteur A | D2, D3 |
| IN3, IN4 | Direction moteur B | D4, D7 |
| ENB | Activation moteur B + PWM (vitesse) | D6 ou autre PWM |
Logique de contrôle d’un moteur DC :
| IN1 | IN2 | ENA | Action |
|---|---|---|---|
| LOW | LOW | x | Arrêt (roue libre) |
| HIGH | LOW | HIGH | Sens 1 (avant) |
| LOW | HIGH | HIGH | Sens 2 (arrière) |
| HIGH | HIGH | x | Frein (court-circuit moteur) |
| x | x | LOW | Arrêt (canal désactivé) |
| HIGH | LOW | PWM | Sens 1 vitesse contrôlée |
Jumpers configurables
Le module a 3 jumpers typiques :
- Jumper alimentation 5V : ✅ En place = régulateur 5V interne actif (alimente la logique du L298N + sortie 5V externe). À retirer si V_S > 12V (régulateur risque de chauffer)
- Jumpers ENA / ENB : ✅ En place = canal toujours activé (vitesse 100%, pas de contrôle PWM). À retirer pour utiliser PWM Arduino sur ENA/ENB et contrôler la vitesse
Applications principales
🤖 Robots mobiles 2 roues / 4 roues
- Robot 2WD différentiel (2 moteurs DC, virage par différence de vitesse) — classique
- Robot 4WD (4 moteurs avec 2 L298N OU 4 moteurs sur même module avec wiring parallèle)
- Robot suiveur de ligne (avec capteurs IR + L298N)
- Robot évite-obstacles (avec HC-SR04 + L298N)
- Robot sumo compétition étudiante
🚗 Véhicules télécommandés DIY
- Voiture RC custom (Arduino + L298N + module Bluetooth/WiFi/IR)
- Bateau RC simple (2 moteurs propulsion)
- Char à chenilles DIY
- Robot exploration (avec caméra Pi en plus)
🔧 Bras et machines 3 axes
- Bras robotique simple (2-3 moteurs DC + servo)
- Mini CNC ou plotter (2 moteurs DC ou stepper)
- Machine 3D printing simple (axes X/Y avec stepper)
- Système motorisé d’ouverture/fermeture (porte, store, fenêtre)
⚙️ Moteurs pas à pas (steppers)
- Stepper bipolaire 4 fils : NEMA 17, 28BYJ-48 (avec adaptation), etc.
- Imprimantes 3D simples (avec plusieurs L298N pour X/Y/Z)
- Mini machine CNC éducative
- Système de positionnement précis
🎓 Pédagogie et PFE
- Travaux pratiques sur les ponts en H et le pilotage moteur
- Projets de fin d’études (PFE) en robotique mobile
- Compétitions de robotique étudiantes (Robotique HEM, RobotIA, FST)
- Cours d’électronique de puissance débutant
Avis
Aucun avis pour le moment.